
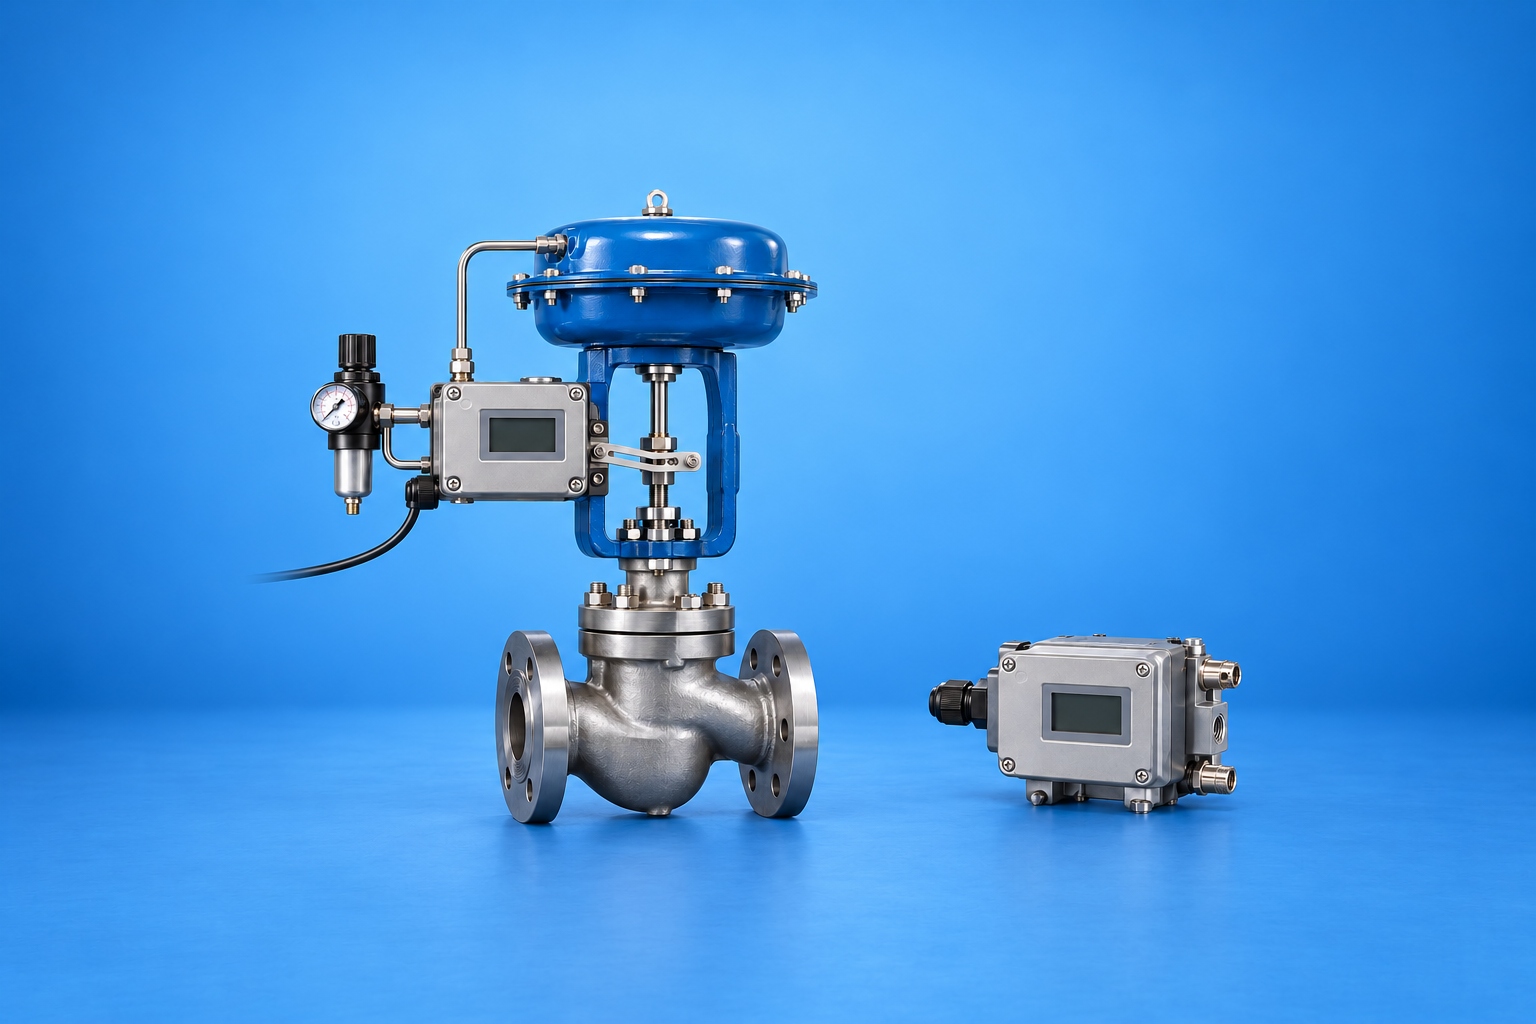
Обычный распределитель умеет две вещи: полностью открыть привод или полностью закрыть. Для отсечного клапана этого достаточно. А если нужно держать диск ровно на 40% открытия и стабильно там оставаться, пока меняется расход в трубопроводе, — распределитель здесь бессилен. Ему нечем «понимать», где именно сейчас находится шток или диск. Эту работу берёт на себя позиционер.
Что делает позиционер
Позиционер получает управляющий сигнал — электрический (чаще всего 4–20 мА) или чисто пневматический (например, 0,2–1 бар) — и переводит его в конкретное положение привода пневмоавтоматики, а не просто в команду «открыть/закрыть». Внутри стоит датчик обратной связи, который постоянно сверяет реальное положение штока или диска с заданным, и корректирует подачу воздуха в камеры привода, пока расхождение не исчезнет. По сути это замкнутый контур регулирования в компактном корпусе, а не просто более умный клапан.
Из этого вытекает главная область применения: не отсечная арматура (открыл-закрыл), а регулирующая — там, где важно держать именно промежуточное, часто плавающее положение под меняющуюся нагрузку.
Электро- или чисто пневматический — это разные приборы
Название «электропневматический позиционер» на практике объединяет два разных по входу устройства, и путать их не стоит:
С электрическим входом (4–20 мА). Управляющий сигнал приходит с контроллера или ПЛК, позиционер сам преобразует его в пневматическую команду для привода. Это основной вариант для автоматизированных линий с центральным управлением.
С чисто пневматическим входом (0,2–1 бар). Управляющий сигнал — это тоже давление воздуха, а не ток. Такой прибор ставят там, где рядом нет и не планируется электрики — например, во взрывоопасных зонах, куда тянуть кабель дороже или просто нельзя без дополнительной защиты.
Если в спецификации привода или контроллера указан сигнал в миллиамперах — нужен именно электрический вход, пневматический прибор физически не поймёт такую команду и наоборот.
Что на самом деле происходит внутри корпуса
Классическая схема, на которой десятилетиями строились аналоговые позиционеры, — узел «сопло-заслонка» (nozzle-flapper). Электрический сигнал 4–20 мА подаётся на катушку, которая создаёт магнитное усилие на рычаге с заслонкой. Заслонка перекрывает истечение воздуха из маленького сопла — чем сильнее ток, тем плотнее перекрытие, тем выше пневматическое давление за соплом. Это давление, в свою очередь, воздействует на усилительное реле и на тот же рычаг обратной связи от штока привода — система приходит в равновесие именно в той точке, которая соответствует входному сигналу. Никакой цифровой логики, чистая механика силового баланса — поэтому такие позиционеры служат десятилетиями и почти не боятся помех по питанию.
Современные «смарт»-позиционеры устроены иначе: сигнал оцифровывается, микропроцессор сравнивает его с показанием датчика положения (потенциометр или бесконтактный магнитный энкодер на штоке привода) и управляет не заслонкой, а миниатюрным электромеханическим золотником или пьезоэлементом, дозирующим воздух в камеры привода. Точность выше, добавляется диагностика и самонастройка хода при первом пуске, но и электроники, которая может отказать, тоже больше — механический сопло-заслонка в этом смысле проще чинится в полевых условиях.
Мёртвая зона: между точностью и ресурсом
У любого позиционера есть настраиваемый параметр — мёртвая зона (deadband), минимальное отклонение реального положения от заданного, при котором прибор ещё не считает нужным подавать корректирующую команду. Сделать зону совсем узкой соблазнительно — кажется, что точность только выиграет. На практике привод начинает непрерывно чуть подрабатывать туда-обратно, отрабатывая микроколебания давления в сети и вибрацию трубопровода, — это называют «охотой» (hunting). Каждое такое микродвижение — это цикл износа уплотнений привода и самого позиционера, причём заметить проблему на глаз почти невозможно: клапан выглядит неподвижным, а ресурс расходуется. Слишком широкая зона — обратная проблема: регулирование становится грубым, клапан ощутимо отстаёт от задания. Для большинства регулирующих задач зона подбирается опытным путём при пусконаладке, а не оставляется на заводских настройках «по умолчанию» — особенно если привод крупный или расход в трубопроводе неспокойный.
Позиционер должен совпадать с приводом по логике действия
Это отдельная и частая ошибка при подборе, не связанная напрямую со входным сигналом. У пневмопривода одностороннего действия (с пружинным возвратом) только одна рабочая полость — воздух подаётся на один ход, обратный обеспечивает пружина. У привода двойного действия рабочих полостей две, и подавать воздух нужно поочерёдно в обе. Позиционер для одностороннего привода физически имеет один пневматический выход, для двойного — два, и это не вопрос настройки прошивки: если поставить прибор не под тот привод, он или не сможет управлять вторым ходом, или будет постоянно бороться с пружиной, тратя воздух впустую и грея привод без необходимости. Проверяйте это до заказа по паспорту на сам привод, а не по тому, что «раньше стоял такой же позиционер» — на похожей линии привод вполне может отличаться.
Характеристика хода — не только про плавность
У регулирующей арматуры зависимость расхода среды от угла открытия почти никогда не линейна: на малых углах открытия расход меняется резко, а ближе к полному открытию — почти не меняется, потому что поток уже ничем не ограничен. Простой линейный позиционер отрабатывает сигнал линейно по углу, а не по факту расхода, и на практике регулирование получается «дёрганым» в начале хода и вялым в конце. У смарт-позиционеров есть встроенные или программируемые характеристики (линейная, равнопроцентная, произвольная кривая под конкретный типоразмер арматуры), которые компенсируют именно эту нелинейность самого клапана или затвора — прибор подгоняет свою реакцию так, чтобы расход менялся предсказуемо на всём ходе, а не только физическое положение диска совпадало с заданным углом.
Зачем нужен бустер-реле
На крупных приводах позиционер физически не успевает быстро прокачать нужный объём воздуха через свой маленький внутренний золотник — привод срабатывает вяло, время открытия/закрытия растягивается. Бустер-реле ставится параллельно и усиливает поток воздуха к приводу, оставляя позиционеру только формирование команды, а не всю работу по перекачке воздуха. Если привод крупный, а переключение должно быть быстрым, закладывайте бустер сразу в спецификацию, а не после того, как на пусконаладке выяснится, что позиционер «тормозит».
Итог
Прежде чем заказывать позиционер, ответьте на три вопроса, а не только на один про сигнал. Первый — точное регулирование нужно или просто отсечка: если второе, обычный распределитель дешевле и не менее надёжен. Второй — какой сигнал реально приходит с контроллера, ток или давление воздуха, и одностороннего или двойного действия привод, под который берётся прибор. Третий — придётся ли снимать диагностику удалённо и насколько нелинейна характеристика самой арматуры: от этого зависит, нужен ли простой механический прибор или смарт-позиционер с программируемой кривой хода. Эти три ответа сразу отсекают большую часть неподходящих вариантов, а дальше остаётся сверить только степень защиты корпуса и необходимость бустер-реле под конкретный размер привода.
Комментарии
Авторизуйтесь, чтобы оставить свой комментарий