
Частотный преобразователь поддерживает давление в напорном трубопроводе, сравнивая сигнал датчика давления с заданной уставкой и меняя скорость насоса встроенным ПИД-регулятором. Качество работы такой системы определяют три вещи: правильно выбранный и подключённый датчик, корректное масштабирование сигнала и настроенные коэффициенты ПИД-регулятора. Ошибка в любой из них даёт одни и те же симптомы — колебания давления, гидроудары, постоянные пуски и остановки насоса.
Ниже — порядок, которым пользуются наладчики насосных станций. Названия и номера параметров у разных производителей отличаются, но логика настройки частотного преобразователя для насоса по давлению одинакова для большинства моделей.
Как работает контур регулирования давления
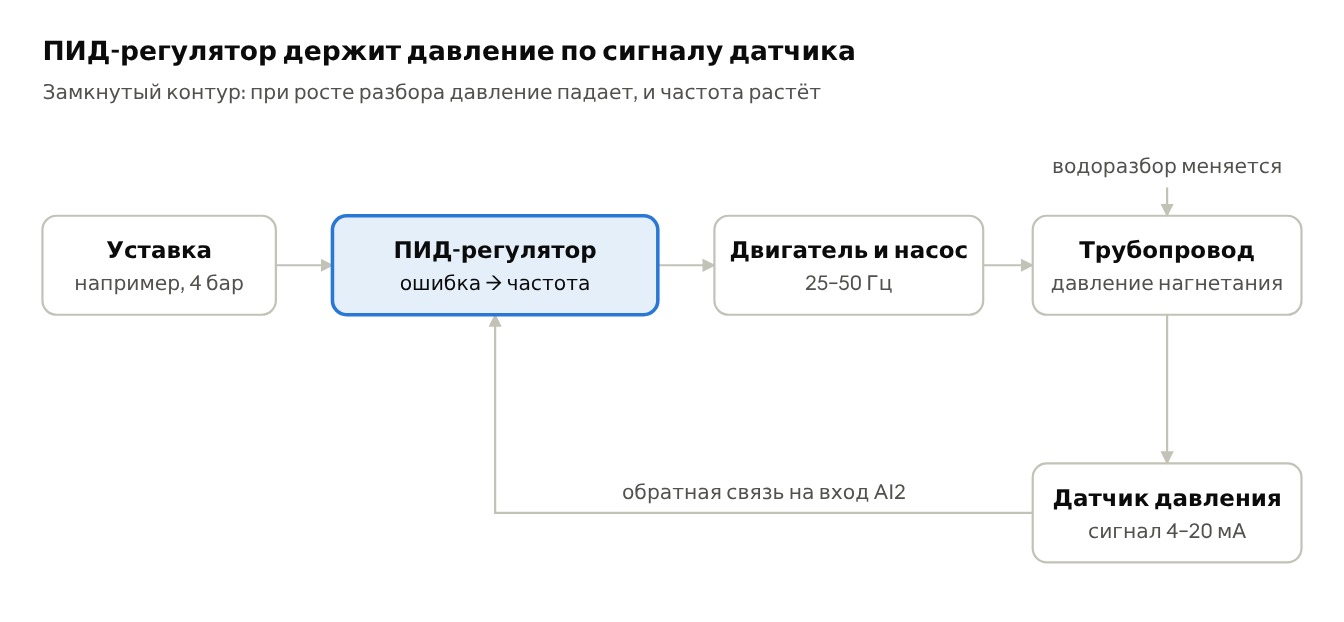
Датчик передаёт фактическое давление на аналоговый вход частотника, ПИД-регулятор сравнивает его с уставкой и меняет частоту насоса. Когда разбор воды растёт, давление падает, и регулятор увеличивает скорость насоса; когда разбор снижается, — уменьшает.
Как подключить датчик давления к частотному преобразователю
Выбор датчика
Для насосных применений стандарт — датчик давления с токовым выходом 4–20 мА по двухпроводной схеме. Токовый сигнал устойчив к наводкам и не зависит от сопротивления линии, поэтому датчик можно разместить на расстоянии в десятки и сотни метров от шкафа. Датчики 0–10 В допустимы при коротких линиях, до 10–15 м, и подключаются по трёхпроводной схеме.
Диапазон датчика выбирают так, чтобы рабочая уставка находилась примерно в середине шкалы — 40–70 % диапазона. Для поддержания 4 бар подойдёт датчик 0–6 или 0–10 бар. Датчик 0–25 бар в этой задаче использует лишь 16 % шкалы, и разрешение регулирования ухудшится в несколько раз.
Схема подключения 4–20 мА
Большинство частотников имеют встроенный источник питания +24 В для датчиков. Двухпроводный датчик подключают в разрыв этой цепи:
Клемма +24 В частотника → вывод «+» датчика.
Вывод «−» (сигнальный) датчика → аналоговый вход частотника, настроенный на ток (обычно AI2 или AI с переключателем режима).
Общий провод аналогового входа (GND, COM, ACM) должен быть связан с минусом источника 24 В — у большинства моделей это одна и та же клемма или перемычка уже установлена на заводе.
Режим входа «ток» выбирают DIP-переключателем или перемычкой на плате управления и подтверждают параметром типа входа. Если режим оставить «напряжение», вход с высоким входным сопротивлением не пропустит ток датчика, и сигнал обратной связи будет неверным.
Для трёхпроводного датчика 0–10 В: +24 В → питание датчика, GND → общий провод датчика, выход датчика → аналоговый вход по напряжению (AI1).
Монтаж
Датчик ставят на напорной линии после обратного клапана и запорной арматуры насоса, на прямом участке, вдали от колен и задвижек, — там давление не пульсирует от потока.
В станциях из нескольких насосов датчик ставят на общий напорный коллектор.
При пульсациях давления между датчиком и трубопроводом ставят демпфер.
Кабель — экранированная витая пара, экран заземляют только со стороны частотника, трассу прокладывают отдельно от силовых кабелей двигателя.
Рядом с датчиком полезно установить манометр: по нему сверяют показания датчика при масштабировании и пусконаладке.
Проверка. Перед настройкой проверьте сигнал: при нулевом давлении в контуре мультиметр в разрыве цепи должен показывать 4 мА, а на дисплее частотника в параметре мониторинга обратной связи — 0. Ток ниже 4 мА или его отсутствие — обрыв линии или неверная полярность.
Настройка частотного преобразователя для насоса по давлению: порядок и параметры
Настройку частотного преобразователя для насоса по давлению выполняют в строгой последовательности: сначала двигатель и пределы частоты, затем обратная связь, затем регулятор. Пропуск шага делает следующие бесполезными.
Шаг | Параметр | Что задают | Типичное значение для центробежного насоса |
|---|---|---|---|
1 | Данные двигателя | Мощность, ток, напряжение, частота, обороты с шильдика | По шильдику |
2 | Режим управления | Скалярный U/f, характеристика | Квадратичная U/f |
3 | Минимальная частота | Ниже неё насос не опускается | 25–30 Гц |
4 | Максимальная частота | Верхний предел скорости | 50 Гц |
5 | Время разгона и торможения | Скорость изменения частоты | 5–10 с разгон, 5–15 с торможение |
6 | Источник задания частоты | Откуда берётся задание | ПИД-регулятор |
7 | Источник обратной связи | Вход, к которому подключён датчик | AI2, режим 4–20 мА |
8 | Масштабирование обратной связи | Соответствие тока давлению | 4 мА = 0 бар, 20 мА = верх диапазона датчика |
9 | Уставка давления | Поддерживаемое давление | Задаётся в барах или процентах шкалы |
10 | Направление регулирования | Реакция на рост давления | Прямое: давление ниже уставки → частота растёт |
11 | Коэффициенты ПИД | P, I, D | См. следующий раздел |
12 | Спящий режим и защиты | Остановка при отсутствии разбора, обрыв датчика, сухой ход | См. раздел о защитах |
Почему минимальная частота важна. Центробежный насос развивает напор пропорционально квадрату скорости. На частоте ниже определённого порога он уже не может создать давление выше статического напора системы и работает «на закрытую задвижку» — греется, вода в корпусе закипает, торцевое уплотнение выходит из строя. Порог зависит от характеристики насоса и системы, но для насосов водоснабжения обычно составляет 25–30 Гц. Кроме того, ниже 20–25 Гц ухудшается охлаждение самого двигателя.
Масштабирование. Если датчик 0–10 бар, а уставка 4 бар, в процентах это 40 % шкалы. Часть частотников принимает уставку и показывает давление прямо в барах после ввода диапазона датчика, часть работает только в процентах — тогда уставку пересчитывают вручную.
Направление регулирования. Для поддержания давления нагнетания используют прямое действие: если давление ниже уставки, частота растёт. Обратное действие применяют, например, при поддержании уровня на всасывании. Ошибка в направлении — частая причина того, что насос сразу уходит на максимальную или минимальную частоту и не регулирует.
Настройка ПИД регулятора частотного преобразователя для насоса
ПИД-регулятор вычисляет частоту насоса по ошибке — разнице между уставкой и фактическим давлением. Каждая составляющая отвечает за своё:
P (пропорциональная) — реагирует на текущую ошибку. Чем больше коэффициент, тем резче насос отвечает на изменение разбора, но при слишком большом значении давление начинает колебаться.
I (интегральная) — накапливает ошибку во времени и устраняет остаточное отклонение от уставки. Задаётся временем интегрирования Ti: чем меньше Ti, тем быстрее давление возвращается к уставке и тем выше склонность к перерегулированию.
D (дифференциальная) — реагирует на скорость изменения ошибки. В насосных системах её почти всегда оставляют равной нулю: сигнал давления зашумлён пульсациями потока, и D-составляющая превращает этот шум в рывки частоты.
На практике насос регулируют PI-регулятором.
Обратите внимание на единицы. Одни производители задают пропорциональную часть коэффициентом усиления Kp, другие — зоной пропорциональности в процентах, причём зона пропорциональности обратна усилению: увеличение зоны делает регулятор мягче. Время интегрирования обычно задаётся в секундах, иногда — в виде коэффициента Ki. Перед настройкой проверьте в руководстве, в каком виде задаёт параметры ваш частотник.
Порядок настройки
Стартовые значения. Kp = 0,5–1, Ti = 3–5 с, D = 0. Для большинства систем водоснабжения с гидроаккумулятором этого достаточно, чтобы насос сразу заработал устойчиво.
Пропорциональная часть. Временно увеличьте Ti до максимума, практически отключив интегральную часть. Увеличивайте Kp ступенями, каждый раз создавая возмущение — открывая и закрывая кран на линии. Найдите значение, при котором давление начинает устойчиво колебаться, и установите Kp примерно вдвое меньше.
Интегральная часть. Уменьшайте Ti, пока давление после возмущения не станет возвращаться к уставке за приемлемое время — обычно 5–15 с — без перерегулирования больше 5–10 %.
Фильтр обратной связи. Если давление «дрожит» вместе с частотой, задайте постоянную времени фильтра аналогового входа 0,1–0,5 с. Большее значение замедлит реакцию регулятора.
Проверка под реальным разбором. Проверьте работу при минимальном и максимальном водопотреблении и при подключении и отключении крупных потребителей.
Учтите, что в режиме ПИД частотник у многих производителей по-прежнему ограничивает скорость изменения частоты временем разгона и торможения. При слишком длинных рампах регулятор будет медленным, сколько ни увеличивай Kp.
Симптом | Вероятная причина | Что изменить |
|---|---|---|
Давление постоянно колеблется вокруг уставки | Слишком большой Kp или слишком малое Ti | Уменьшить Kp, увеличить Ti |
Давление медленно возвращается к уставке после разбора | Слишком малый Kp, большое Ti или длинные рампы | Увеличить Kp, уменьшить Ti, сократить время разгона |
Давление стабильно, но ниже или выше уставки | Интегральная часть отключена или неверно масштабирование | Включить I, проверить масштабирование датчика |
Частота «дрожит» при стабильном расходе | Шум датчика, включена D-составляющая | D = 0, увеличить фильтр входа, проверить экранирование |
Насос сразу уходит на максимум или минимум | Неверное направление регулирования или обрыв датчика | Проверить направление и сигнал 4–20 мА |
Спящий режим, защиты и типичные проблемы
Спящий режим
Когда водоразбора нет, ПИД-регулятор снижает частоту до минимальной, и насос продолжает вращаться, не создавая расхода. Спящий режим останавливает насос в такой ситуации и запускает его снова при падении давления.
Частота засыпания — чуть выше минимальной частоты, при которой насос ещё держит давление без расхода. Определяют опытно: закрывают разбор и смотрят, на какой частоте стабилизируется регулятор.
Задержка засыпания — 10–60 с, чтобы насос не останавливался при кратковременном снижении разбора.
Порог пробуждения — давление, при котором насос снова запускается, обычно на 0,3–0,5 бар ниже уставки. Слишком узкая зона приводит к частым пускам.
Подкачка перед сном — часть частотников перед остановкой кратковременно поднимает давление на 5–10 % выше уставки, чтобы заполнить гидроаккумулятор и продлить паузу.
Спящий режим работает корректно только при наличии мембранного гидроаккумулятора и исправного обратного клапана. Без них давление после остановки падает за секунды, и насос будет запускаться десятки раз в час.
Защиты
Защита | Как работает | Типичная настройка |
|---|---|---|
Обрыв датчика | Сигнал ниже 4 мА воспринимается как обрыв | Порог около 2 мА, действие — авария или работа на фиксированной частоте |
Сухой ход | Насос на максимальной частоте не создаёт давления или потребляет ток ниже порога недогрузки | Остановка с задержкой 10–30 с и автоматическим перезапуском через заданное время |
Превышение давления | Давление выше предельного значения | Остановка насоса, порог на 15–20 % выше уставки, но ниже рабочего давления системы |
Защита от гидроудара | Плавное изменение частоты при пуске и остановке | Время торможения не менее 5–15 с |
Типичные проблемы
Проблема | Причина | Решение |
|---|---|---|
Насос часто включается и выключается | Нет или мал гидроаккумулятор, узкая зона пробуждения, протечка обратного клапана | Проверить давление воздуха в гидроаккумуляторе, расширить зону, заменить клапан |
Насос не засыпает | Частота засыпания ниже частоты, на которой насос держит давление без разбора | Поднять частоту засыпания |
Давление «скачет» при работе нескольких потребителей | Агрессивные настройки ПИД | Уменьшить Kp, увеличить Ti |
Удары в трубопроводе при остановке | Короткое время торможения | Увеличить время торможения |
Авария по обрыву датчика при исправной линии | Неверный режим входа (напряжение вместо тока) | Переключить вход на 4–20 мА |
Заключение
Устойчивое поддержание давления начинается не с коэффициентов ПИД, а с правильной основы: датчик 4–20 мА с диапазоном, в котором уставка находится в середине шкалы, вход частотника в режиме тока, корректное масштабирование и верное направление регулирования. После этого PI-регулятор с умеренным усилением и временем интегрирования в несколько секунд обычно настраивается за 15–30 минут. Завершают настройку спящий режим с работающим гидроаккумулятором и защиты от обрыва датчика, сухого хода и превышения давления.
Комментарии
Авторизуйтесь, чтобы оставить свой комментарий