
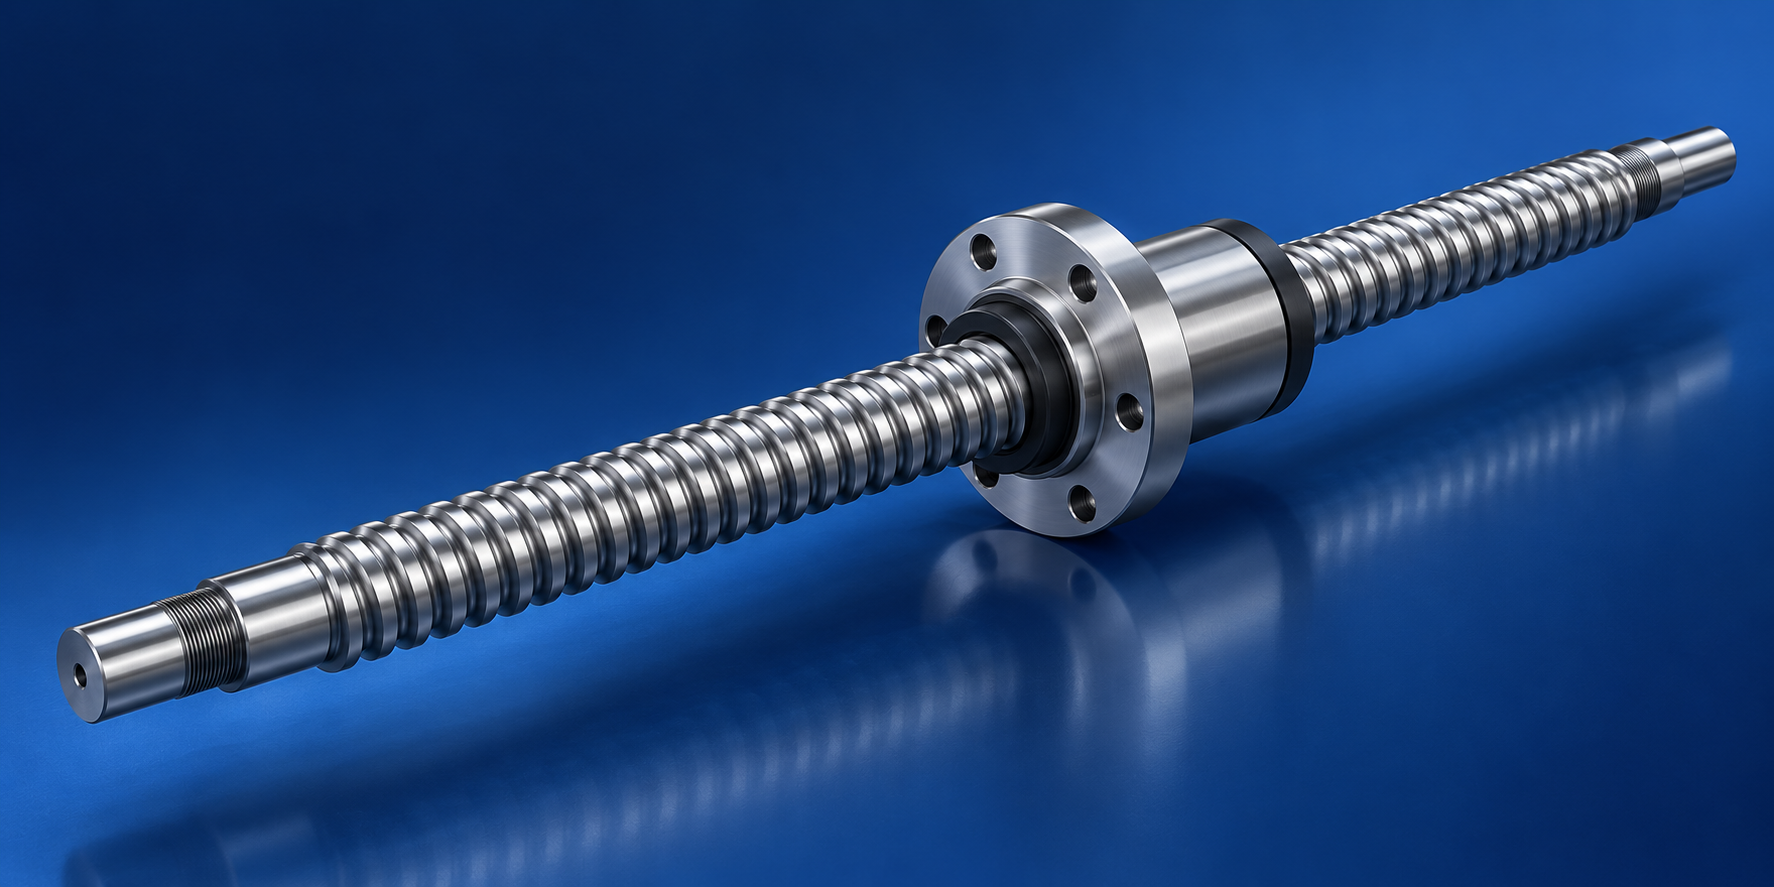
Почему нагретый винт — это позиционная ошибка
Винт при работе неизбежно нагревается. Причина — трение в контакте с гайкой и в опорных подшипниках, а также та доля механической энергии, что не идёт в полезное движение стола, а рассеивается в тепло (эта доля потерь — прямое следствие КПД передачи). Сталь при нагреве расширяется. Винт удлиняется. А поскольку система позиционирования на большинстве станков ориентируется на число оборотов двигателя, а не на прямое измерение положения стола, это удлинение читается системой ЧПУ как настоящее перемещение — хотя стол никуда не сдвинулся, просто винт стал длиннее. Цена вопроса немаленькая: в литературе по точности станков доля теплового фактора в общей позиционной погрешности доходит до 40–70% — больше, чем вклад всех остальных источников ошибок вместе взятых.
Формула теплового удлинения
Базовая зависимость здесь — обычное линейное тепловое расширение, знакомое из курса физики материалов, но применённое к длине рабочего участка винта:
ΔL = α · L · ΔT
где ΔL — тепловое удлинение участка винта, α — коэффициент линейного температурного расширения материала (для стали α ≈ 11–12×10⁻⁶ 1/°C), L — длина рассматриваемого участка винта, ΔT — превышение температуры винта над температурой при калибровке станка (обычно над комнатной).
Цифры выглядят скромно, но накапливаются быстро. Нагрев всего на 5 °C даёт удлинение около 60 мкм на каждый метр длины винта. Это на порядок больше допуска по классу точности C3–C5 — и сравнимо с упругой деформацией узла под рабочей нагрузкой.
Типовые значения теплового удлинения (сталь, α ≈ 12×10⁻⁶ 1/°C)
Длина участка винта, мм | Нагрев ΔT = 2 °C | Нагрев ΔT = 5 °C | Нагрев ΔT = 10 °C |
300 | 7,2 мкм | 18 мкм | 36 мкм |
600 | 14,4 мкм | 36 мкм | 72 мкм |
1000 | 24 мкм | 60 мкм | 120 мкм |
2000 | 48 мкм | 120 мкм | 240 мкм |
Источник нагрева и оценка ΔT
Строгий расчёт распределения температуры по длине винта — это уравнение теплопроводности с учётом теплоотдачи в воздух и в корпуса опор. Задача для теплового моделирования, не для калькулятора. Но для оценки порядка величины хватит и качественной зависимости. Нагрев тем выше, чем больше механических потерь рассеивается в тепло за единицу времени — то есть чем выше скорость вращения и осевая нагрузка и ниже КПД передачи. И чем хуже эта теплота отводится: чем меньше охлаждаемая поверхность винта и хуже вентиляция вокруг него.
На практике для действующего оборудования ΔT определяют не расчётом, а прямым измерением — термопарой или бесконтактным датчиком на корпусе гайки и на опоре, либо оценкой по факту смещения нулевой точки при разогреве станка. Расчётная оценка ΔT по механическим потерям полезна на этапе проектирования нового узла, но всегда требует последующей проверки измерением на реальном оборудовании.
Позиционная ошибка и её компенсация
Тепловое удлинение проявляется в системе позиционирования не как постоянная константа, а как ошибка, растущая пропорционально расстоянию от зафиксированной (опорной) точки отсчёта:
ε(x) = α · ΔT · x
где ε(x) — позиционная ошибка в точке хода x, x — расстояние от неподвижной (фиксированной) опоры винта до рассматриваемой точки, остальные обозначения — как в формуле теплового удлинения выше.
Отсюда следует практический вывод: ошибка равна нулю у фиксированной опоры и максимальна на противоположном, дальнем конце хода — а значит, схема монтажа опор влияет не только на критическую скорость и устойчивость, но и на то, как распределяется тепловая ошибка по длине оси.
Методы компенсации теплового удлинения
Программная компенсация в стойке ЧПУ. Наиболее распространённый и наименее затратный метод: в контроллер станка заносится таблица коррекции — либо фиксированная (по результатам измерения удлинения на типовых режимах работы), либо динамическая, обновляемая в реальном времени по показаниям датчика температуры на винте. Контроллер вычитает ожидаемую тепловую ошибку ε(x) из команды позиционирования непосредственно перед отработкой перемещения.
Симметричная (плавающая) схема монтажа. Если конструктивно возможно закрепить винт жёстко не с одного края, а в его геометрической середине хода, дав ему свободно удлиняться в обе стороны, — максимальная ошибка на любом из концов вдвое меньше, чем при односторонней жёсткой заделке той же общей длины винта.
Охлаждаемый полый винт. В прецизионных станках применяют винты с осевым сквозным каналом, по которому прокачивается охлаждающая жидкость от того же контура, что охлаждает шпиндель станка. Метод дорогой и конструктивно сложный, но устраняет саму причину ошибки, а не её следствие, и потому применяется там, где программной компенсации уже недостаточно.
Учёт натяга при выборе его величины. Более высокий предварительный натяг повышает жёсткость, но и увеличивает момент трения холостого хода — а значит, и тепловыделение. На практике величину натяга для прецизионных осей выбирают компромиссно: достаточной для нужной жёсткости, но без избыточного запаса, который только ускорит разогрев узла.
Сводная таблица формул раздела
Величина | Формула | Что показывает |
Тепловое удлинение участка винта | ΔL = α·L·ΔT | Прирост длины винта при нагреве на ΔT |
Позиционная ошибка в точке хода | ε(x) = α·ΔT·x | Ошибка позиционирования на расстоянии x от фиксированной опоры |
Заключение
Тепловое удлинение — единственный из четырёх инженерных пределов, который нельзя устранить один раз при подборе типоразмера: он проявляется только в процессе работы и нарастает со временем прогрева станка, а не задаётся геометрией узла раз и навсегда, как грузоподъёмность, критическая скорость или жёсткость. Именно поэтому борьба с ним ведётся не расчётом «на бумаге», а сочетанием конструктивных решений — схемы монтажа, охлаждения, разумного натяга — и программной компенсации в реальном времени. Вместе с расчётами грузоподъёмности, устойчивости и жёсткости это даёт полный набор проверок для подобранного типоразмера — вплоть до монтажа и обслуживания готового узла.
Комментарии
Авторизуйтесь, чтобы оставить свой комментарий