
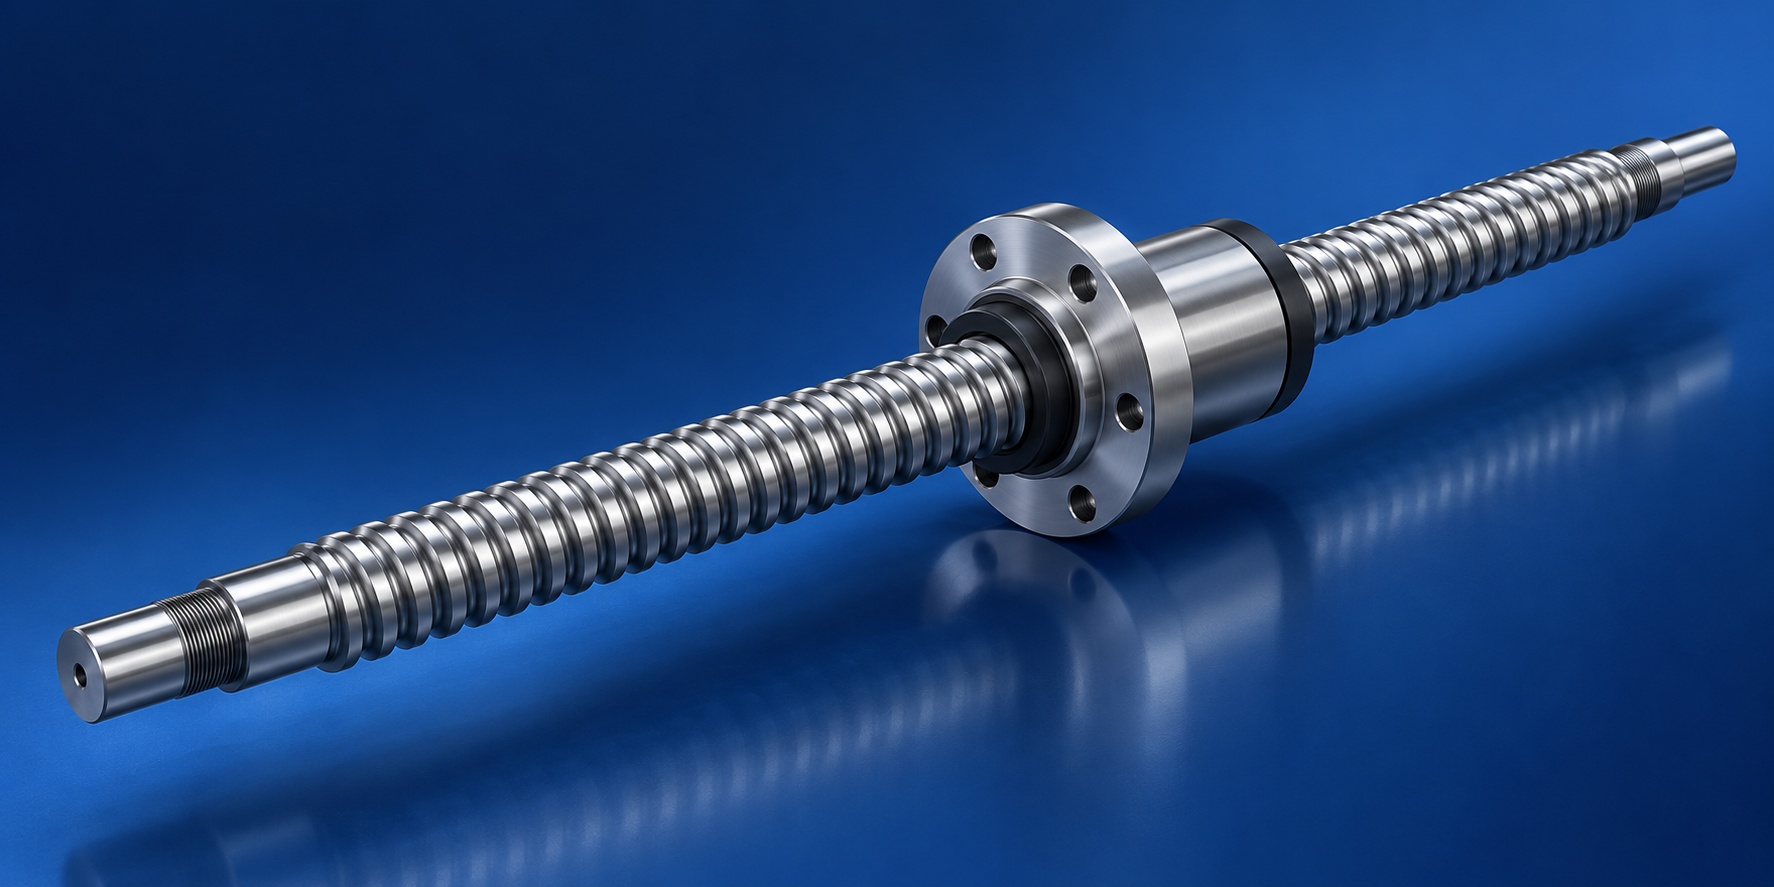
Почему жёсткость — отдельный расчёт, а не следствие прочности
Узел, с запасом проходящий и по грузоподъёмности, и по критической скорости, всё равно может оказаться непригодным для точного позиционирования. Причина проста: под рабочей нагрузкой он слегка упруго растягивается или сжимается. Для большинства задач общепромышленной автоматики этой деформацией можно пренебречь. Но не там, где точность измеряется микронами — в координатно-измерительных машинах, в прецизионных осях шлифовальных и фрезерных станков. Там главным ограничением становится уже не прочность, а жёсткость.
Из чего складывается осевая жёсткость системы
Осевая жёсткость — это не свойство одного винта. Это суммарная характеристика всей цепочки деталей, через которую проходит нагрузка: винта, гайки и опорных подшипников в опорах. Каждый элемент под нагрузкой упруго деформируется на свою величину. Суммарная деформация системы складывается из деформаций всех звеньев цепи.
Жёсткость винта на растяжение-сжатие. Участок винта между гайкой и упорной (фиксированной) опорой работает как обычный растянутый-сжатый стержень:
Rs = A · E / L
где Rs — осевая жёсткость участка винта, A — площадь поперечного сечения винта по дну резьбы (A = π·dr²/4), E — модуль упругости материала (для стали ≈ 2,1×10⁵ Н/мм²), L — расстояние от гайки до фиксированной опоры.
Из формулы видно главное: жёсткость винта обратно пропорциональна длине рабочего участка. При схеме с двумя фиксированными опорами (гайка оказывается между ними) винт работает как два стержня, соединённых параллельно, и итоговая жёсткость этого участка складывается по правилу параллельного соединения жёсткостей — что при прочих равных всегда выгоднее одной длинной консоли.
Жёсткость гайки. Приводится производителем в каталоге для типового режима нагружения (как правило, при нагрузке около 30% от динамической грузоподъёмности Ca). При отклонении реальной нагрузки от этого табличного режима жёсткость гайки пересчитывается по кубической зависимости:
RN = K · 0,8 · (Fa / (0,3·Ca))^(1/3)
где RN — жёсткость гайки при фактической нагрузке, K — табличное значение жёсткости из каталога, Fa — фактическая осевая нагрузка, Ca — динамическая грузоподъёмность из каталога производителя. Коэффициент 0,8 в формуле учитывает типовой разброс контакта шариков с дорожками и вводится производителями как эксплуатационный запас.
Жёсткость опорных подшипников. Также берётся из каталога подшипника (для радиально-упорных подшипников — значение осевой жёсткости при заданной предварительной затяжке).
Суммарная (приведённая) жёсткость системы
Поскольку нагрузка последовательно проходит через опору, винт и гайку, а деформации всех звеньев складываются, суммарная жёсткость всей системы считается как для последовательно соединённых пружин — через сумму обратных величин:
1 / Rtot = 1 / Rs + 1 / RN + 1 / Rb
где Rtot — приведённая (суммарная) жёсткость системы, Rs — жёсткость винта, RN — жёсткость гайки, Rb — жёсткость опорных подшипников.
Отсюда важное следствие: самое податливое звено цепочки определяет результат почти целиком. На длинных осях жёсткость винта почти всегда в разы ниже жёсткости гайки и опор. В этом случае повышать жёсткость гайки или ставить более жёсткие подшипники почти бесполезно — итог всё равно упрётся в самое слабое звено, то есть в винт.
Зная приведённую жёсткость, легко получить упругую деформацию (осевое смещение) системы под конкретной рабочей нагрузкой:
δ = Fa / Rtot
где δ — упругая осевая деформация, Fa — приложенная осевая нагрузка.
Предварительный натяг: как он повышает жёсткость
Идея натяга проста. Ещё до приложения рабочей нагрузки шарики сжимают между дорожками винта и гайки заданной внутренней силой Fpr. Контактные площадки уже деформированы, зазор уже выбран. Рабочая нагрузка добавляется к уже нагруженному контакту, а не создаёт его с нуля. Поэтому натянутая сдвоенная гайка заметно жёстче ненатянутой одинарной при той же геометрии.
Величину натяга обычно назначают в долях от динамической грузоподъёмности Ca:
Типовые уровни предварительного натяга
Уровень натяга Fpr | Прирост жёсткости относительно ненатянутой гайки | Типовая область применения |
≈ 0,05·Ca (лёгкий натяг) | Умеренный | Общепромышленная автоматика, невысокие требования к жёсткости |
≈ 0,1·Ca (средний натяг) | Существенный | Станки с ЧПУ, стандартные требования к точности реверса |
≈ 0,15–0,2·Ca (тяжёлый натяг) | Максимальный из практически применимых | Прецизионные оси, шлифовальные и координатно-измерительные машины |
Плата за натяг — рост момента трения холостого хода: натянутая гайка постоянно «прижата» к винту заданной силой Fpr, и эта сила создаёт паразитный момент сопротивления вращению даже без внешней рабочей нагрузки. Оценивается этот момент по той же зависимости момента от осевой силы, что действует и для рабочей нагрузки, — только вместо рабочего усилия в неё подставляется сила натяга Fpr. Отсюда правило: чем выше натяг, тем выше и требуемый момент двигателя на холостом ходу, и это ограничивает разумный верхний предел натяга даже там, где по жёсткости хотелось бы больше.
Пример расчёта
Исходные данные: винт с диаметром по дну резьбы dr = 20 мм, схема «фиксированная-фиксированная», гайка расположена посередине, расстояние от гайки до каждой из опор L1 = L2 = 500 мм, модуль упругости стали E = 2,1×10⁵ Н/мм², табличная жёсткость гайки при испытательной нагрузке K = 800 Н/мкм, динамическая грузоподъёмность Ca = 15 000 Н, фактическая рабочая нагрузка Fa = 3 000 Н, жёсткость опорных подшипников из каталога Rb = 1 200 Н/мкм.
Площадь сечения винта: A = π × 20² / 4 = 314 мм²
Жёсткость каждого из двух участков винта: Rs(1) = Rs(2) = 314 × 2,1×10⁵ / 500 ≈ 131 880 Н/мм ≈ 131,9 Н/мкм
Поскольку участки работают параллельно (винт зафиксирован с двух сторон, а гайка между ними), их жёсткости складываются: Rs = 131,9 + 131,9 ≈ 263,8 Н/мкм
Жёсткость гайки при фактической нагрузке: RN = 800 × 0,8 × (3 000 / (0,3 × 15 000))^(1/3) = 640 × (3 000/4 500)^(1/3) ≈ 640 × 0,882 ≈ 564,5 Н/мкм
Суммарная жёсткость системы:
1/Rtot = 1/263,8 + 1/564,5 + 1/1 200 ≈ 0,00379 + 0,00177 + 0,00083 ≈ 0,00639
Rtot ≈ 156,5 Н/мкм
Упругая деформация под рабочей нагрузкой:
δ = 3 000 / 156,5 ≈ 19,2 мкм
Хорошо видно, что даже при достаточно жёсткой гайке и подшипниках именно участок винта (Rs ≈ 263,8 Н/мкм — самое слабое звено из трёх) определяет итоговый результат почти наполовину.
Сводная таблица формул раздела
Величина | Формула | Что показывает |
Жёсткость участка винта | Rs = A·E/L | Податливость винта на растяжение-сжатие |
Жёсткость гайки при фактической нагрузке | RN = K·0,8·(Fa/(0,3·Ca))^(1/3) | Поправка табличной жёсткости гайки под реальную нагрузку |
Приведённая жёсткость системы | 1/Rtot = 1/Rs + 1/RN + 1/Rb | Суммарная податливость всей цепочки |
Упругая деформация | δ = Fa/Rtot | Осевое смещение узла под рабочей нагрузкой |
Заключение
Жёсткость ШВП — это не одно число из каталога, а результат расчёта целой цепочки: винта, гайки и опор, где итог почти всегда определяется самым слабым звеном, а не средним по цепочке значением. Предварительный натяг устраняет люфт и повышает жёсткость гайки, но не бесконечно и не бесплатно — за него платят ростом момента трения холостого хода. На практике это означает, что расчёт жёсткости нужен не для того, чтобы выбрать самую натянутую гайку из возможных, а для того, чтобы понять, какое звено цепочки в конкретном узле ограничивает точность — и есть ли смысл вообще увеличивать натяг, если, как в примере выше, дело не в гайке, а в длине и диаметре самого винта.
Комментарии
Авторизуйтесь, чтобы оставить свой комментарий